Domain stottert.de kaufen?
Wir ziehen mit dem Projekt
stottert.de um.
Sind Sie am Kauf der Domain
stottert.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain stottert.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **


Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
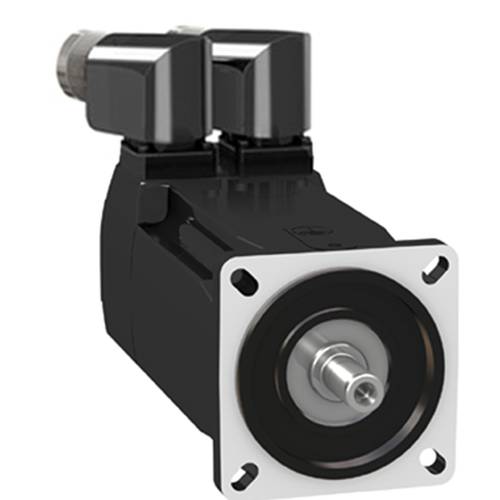
Schneider Electric Servomotor BMH0702P06A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1380 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1445,46 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Hayes, Steven C.: Akzeptanz- & Commitment-TherapieAkzeptanz- & Commitment-Therapie , In den vergangenen zehn Jahren hat sich die Acceptance und Commitment Therapie (ACT) nicht nur als effektive psychotherapeutische Behandlungsmethode etabliert, sie wurde auch weiterentwickelt und verfeinert. Das Ergebnis ist ein beträchtlicher Fortschritt in Konzeption, Technik und Erfahrungswerten. Die Autoren dieses Buches haben sechs Schlüsselprozesse der ACT festgelegt, die sich alle um ein zentrales Anliegen gruppieren: psychische Flexibilität. Dieses Modell der psychischen Flexibilität bedeutet einen weiteren Innovationsschritt der ACT, weil es auf eine ganze Bandbreite psychischer Störungen angewendet werden kann. Anschaulich und anhand von Fallbeispielen erläutern Hayes, Strosahl und Wilson Grundlagen, Vorgehen und wichtige Aspekte der Umsetzung. Die überarbeitete Neuauflage dieses ersten Grundlagenwerks zur ACT wird hier in komplett neuer Übersetzung vorgelegt. , Scheinwerferblenden & -gitter > Karosserie & Exterieur Styling , Erscheinungsjahr: 20140124, Produktform: Kartoniert, Autoren: Hayes, Steven C.~Strosahl, Kirk D.~Wilson, Kelly G., Übersetzung: Mallett, Dagmar, Seitenzahl/Blattzahl: 460, Keyword: ACT; Buch; Psychotherapie; Verhaltenstherapie; Bezugsrahmentheorie; Emotionsbewältigung; Psychische Störungen; Psychische Flexibilität; Therapeutische Beziehung; Akzeptanz- und Commitmenttherapie; Acceptance and Committment Therapy, Fachschema: Psychotherapie / Verhaltenstherapie~Verhaltenstherapie, Fachkategorie: Psychologie, Warengruppe: HC/Angewandte Psychologie, Fachkategorie: Kognitive Verhaltenstherapie, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Junfermann Verlag, Verlag: Junfermann Verlag, Verlag: Junfermann Verlag, Länge: 244, Breite: 172, Höhe: 32, Gewicht: 785, Produktform: Kartoniert, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0004, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 116688759,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
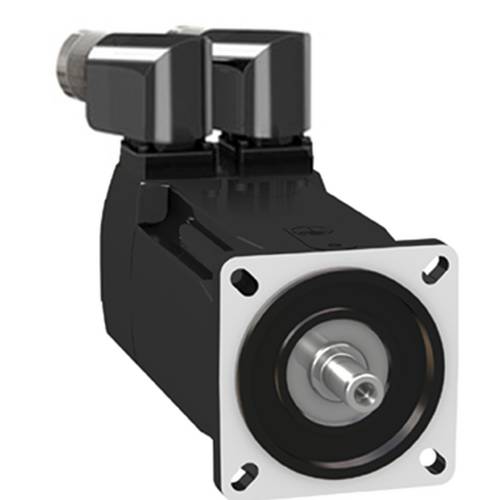
Schneider Electric Servomotor BMH0703P07F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 3,4 Nm und erreicht ein Spitzendrehmoment von 10,2 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 6500 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1540 W. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 14 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2281,37 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BCH2MM2022CA6CServomotor BCH2 der Reihe Lexium 28-Servoantriebe. Die BCH2-Reihe beinhaltet bürstenlose synchrone AC-Servomotoren mit kompakten Abmessungen für dynamische Anwendungen. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,55 Nm. Sein Wicklungstyp ist optimiert auf das Drehmoment bei 2000 U/min und weist ein mittleres Trägheitsmoment auf. Die Nennleistung beträgt 2000 W. Der elektrische Anschluss erfolgt über MIL-Stecker. Zur Befestigung beträgt der Motorflansch 130 mm. Ein hochauflösener 20Bit-Absolutwertgeber als Singelturn ermöglicht eine präzise Regelung. Das Wellenende ist ist glatt ausgelegt und konform zu Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Zum Betrieb ist der zugehörige Servorverstärker aus der Reihe Lexium 28 vorgesehen: LXM28.U20M3X.1645,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
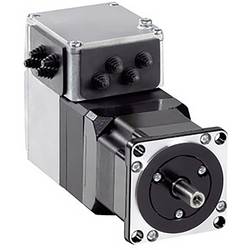
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
Therapie-Tools Selbstbewusstsein, Ratgeber von Bea EngelmannSelbstbewusstsein macht stark. Kreativ am Selbstbewusstsein arbeiten, basierend auf Erkenntnissen der positiven Psychologie, Resilienz- und Glücksforschung, vermittelt Mut und Vertrauen. Selbstbewusstsein und Vertrauen in sich selbst sind Grundsteine für eine gesunde Psyche. Nur so kann man Neues angehen, mutig sein und damit weitere Schritte in der Persönlichkeitsentwicklung gehen. Übungen wie „Die Was-soll’s-Liste“, „Grenzen tun gut“, „Richtig wichtig“ oder „Ein Leben wie gemalt“ helfen Klient:innen auf diesem Weg und sind von therapeutischer Seite flexibel und spontan einzusetzen. 67 kurzweilige und humorvolle Übungen, Arbeits- und Informationsblätter, transdiagnostisch und für alle Therapiephasen geeignet, für Psychotherapie, Beratung, Coaching und Training.42,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Pflege bei Bipolarer Störung. Die Bedeutung der Kommunikation und professioneller Unterstützung, Taschenbuch von Mirela Dzabanji, GRIN,Pflege Bei Bipolarer Störung. Die Bedeutung Der Kommunikation Und Professioneller Unterstützung, Taschenbuch Von Mirela Dzabanji, Grin, 978-3-346-95784-9, Seitenanzahl: 4018,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH0702P06A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1380 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1445,46 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Hayes, Steven C.: Akzeptanz- & Commitment-TherapieAkzeptanz- & Commitment-Therapie , In den vergangenen zehn Jahren hat sich die Acceptance und Commitment Therapie (ACT) nicht nur als effektive psychotherapeutische Behandlungsmethode etabliert, sie wurde auch weiterentwickelt und verfeinert. Das Ergebnis ist ein beträchtlicher Fortschritt in Konzeption, Technik und Erfahrungswerten. Die Autoren dieses Buches haben sechs Schlüsselprozesse der ACT festgelegt, die sich alle um ein zentrales Anliegen gruppieren: psychische Flexibilität. Dieses Modell der psychischen Flexibilität bedeutet einen weiteren Innovationsschritt der ACT, weil es auf eine ganze Bandbreite psychischer Störungen angewendet werden kann. Anschaulich und anhand von Fallbeispielen erläutern Hayes, Strosahl und Wilson Grundlagen, Vorgehen und wichtige Aspekte der Umsetzung. Die überarbeitete Neuauflage dieses ersten Grundlagenwerks zur ACT wird hier in komplett neuer Übersetzung vorgelegt. , Scheinwerferblenden & -gitter > Karosserie & Exterieur Styling , Erscheinungsjahr: 20140124, Produktform: Kartoniert, Autoren: Hayes, Steven C.~Strosahl, Kirk D.~Wilson, Kelly G., Übersetzung: Mallett, Dagmar, Seitenzahl/Blattzahl: 460, Keyword: ACT; Buch; Psychotherapie; Verhaltenstherapie; Bezugsrahmentheorie; Emotionsbewältigung; Psychische Störungen; Psychische Flexibilität; Therapeutische Beziehung; Akzeptanz- und Commitmenttherapie; Acceptance and Committment Therapy, Fachschema: Psychotherapie / Verhaltenstherapie~Verhaltenstherapie, Fachkategorie: Psychologie, Warengruppe: HC/Angewandte Psychologie, Fachkategorie: Kognitive Verhaltenstherapie, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Junfermann Verlag, Verlag: Junfermann Verlag, Verlag: Junfermann Verlag, Länge: 244, Breite: 172, Höhe: 32, Gewicht: 785, Produktform: Kartoniert, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0004, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 116688759,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BMH0703P07F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 3,4 Nm und erreicht ein Spitzendrehmoment von 10,2 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 6500 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1540 W. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 14 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2281,37 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BCH2MM2022CA6CServomotor BCH2 der Reihe Lexium 28-Servoantriebe. Die BCH2-Reihe beinhaltet bürstenlose synchrone AC-Servomotoren mit kompakten Abmessungen für dynamische Anwendungen. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 9,55 Nm. Sein Wicklungstyp ist optimiert auf das Drehmoment bei 2000 U/min und weist ein mittleres Trägheitsmoment auf. Die Nennleistung beträgt 2000 W. Der elektrische Anschluss erfolgt über MIL-Stecker. Zur Befestigung beträgt der Motorflansch 130 mm. Ein hochauflösener 20Bit-Absolutwertgeber als Singelturn ermöglicht eine präzise Regelung. Das Wellenende ist ist glatt ausgelegt und konform zu Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Zum Betrieb ist der zugehörige Servorverstärker aus der Reihe Lexium 28 vorgesehen: LXM28.U20M3X.1645,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILM0703P01A0000In Lexium 62 ILM integrierte Servomodule sorgen dafür, dass Servoantriebe sich nicht mehr im Schaltschrank, sondern im Feld befinden. Mechanik, Software und sogar Elektronik können modular designt werden. Dadurch sind ILM -Servomodule ein Schlüsselelement in der modularen Maschinenkonstruktion und eine ideale Lösung für Maschinen mit vielen verschiedenen optionalen mechatronischen Modulen. Lexium 62 ILM ist vollständig software -kompatibel mit den Stand -Alone -Servoantrieben Lexium 52 sowie den Antrieben aus den mehrachsigen Servoantrieben Lexium 62. Zusammen bilden sie die Basis für eine der flexibelsten Servoantriebslösungen auf dem Markt. Elektronische Typenschilder auf jedem Antrieb, zur automatischenKonfiguration und Motorerkennung. Das Konzept zum schnellen Komponentenaustausch mit einfacher mechanischer und elektrischer Montage/Demontage bietet eine maximale Zuverlässigkeit.2469,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILA1F572PB1A0Integrierter Antrieb der Reihe Lexium ILA1. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,72 Nm sowie ein Dauerdrehmoment von 0,45 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 4300 U/min. Über CANopen DS301 erfolgt die Ansteuerung. Ein Singleturn-Encoder mit 16384 Punkte/Umdrehung ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-36 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschluss sind Leiterplattensteckverbinder vorhanden. Es ist keine Bremse vorhanden.1949,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
-
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.